AIが文章を書いたり画像を作ったりすることは、すっかり身近になりました。そのAIがカメラやセンサーで周囲を見て、自分で判断し、ロボットや車を実際に動かす。そんな「現実世界で動くAI」がフィジカルAIです。AIを頭脳、ロボットや機械を身体と考えると、その仕組みはぐっと分かりやすくなります。工場や物流、自動運転など、すでに広がり始めている活用例とともに、フィジカルAIの基本を見ていきます。

フィジカルAIは「考えるAI」と「動く機械」がつながったもの
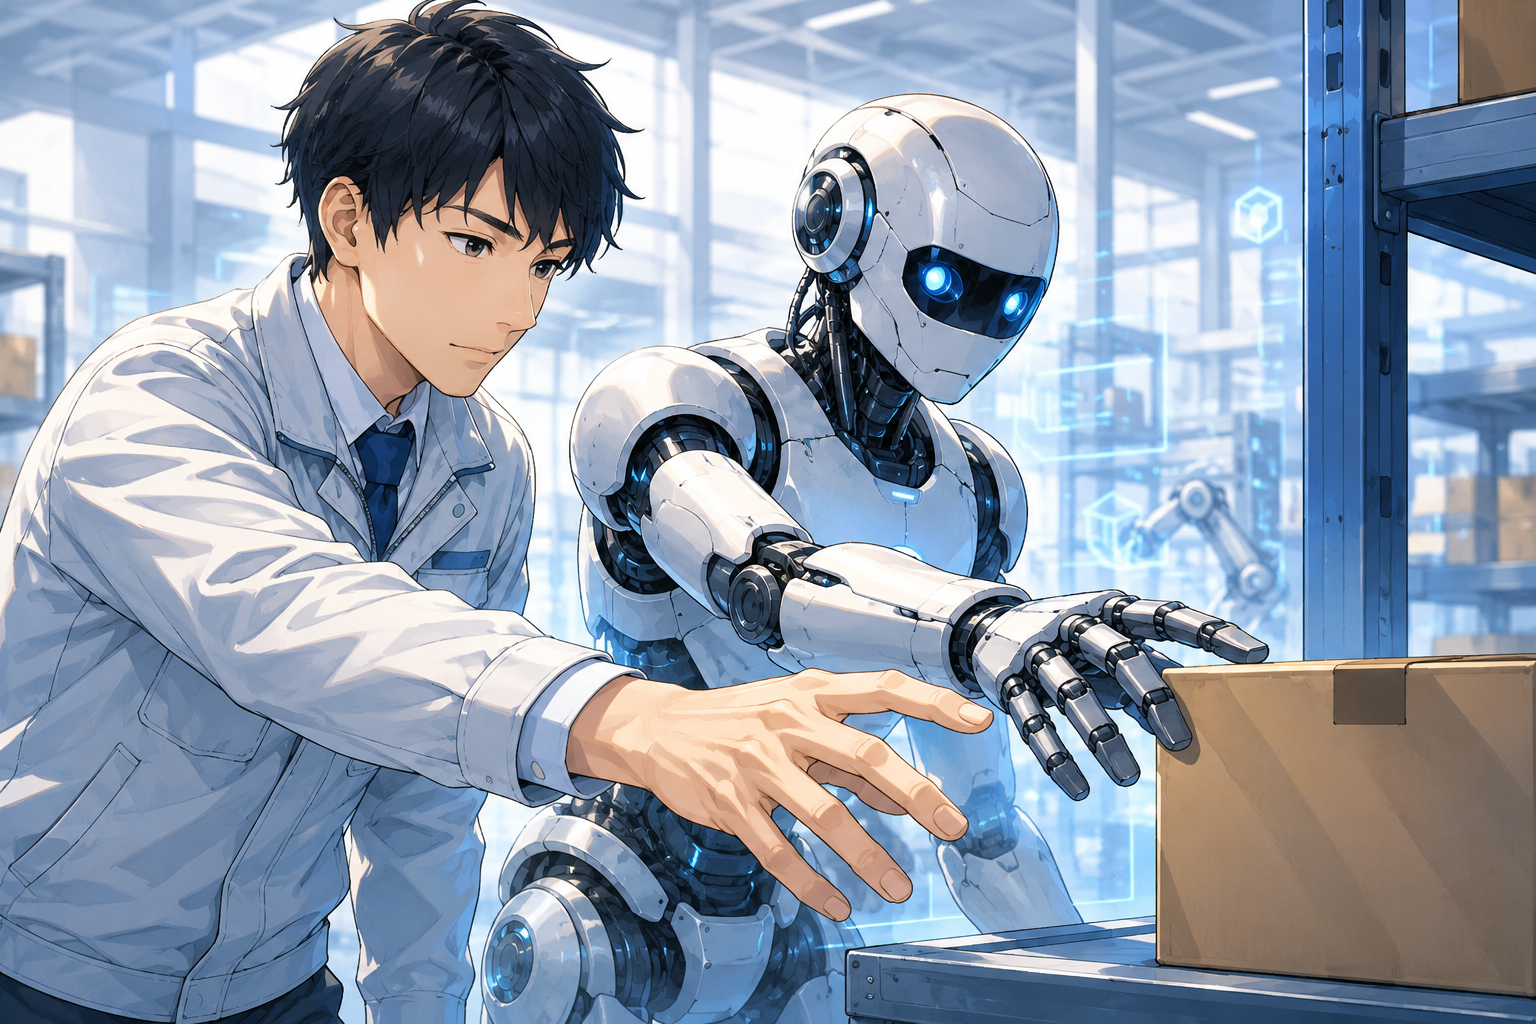
フィジカルAIを難しく考える必要はありません。まずは、AIが頭脳、ロボットや機械が身体と考えるとイメージしやすくなります。AIが周囲の状況を捉えて考え、その判断を現実世界の動きにつなげる。これがフィジカルAIを理解する基本です。
画面の中だけで完結しないAI
ChatGPTに質問すると文章で答えが返ってきます。画像生成AIなら、指示に合わせて画像が作られます。こうした生成AIの多くは、文章や画像、音声といったデジタルデータを扱います。
フィジカルAIで大きく変わるのは、その先です。
たとえば、倉庫を走るロボットが目の前に人がいることを認識し、ぶつからないように進路を変える。ロボットアームがカメラで商品の位置を確認し、その場所までアームを伸ばしてつかむ。自動運転車が前方の歩行者を認識して減速する。
AIによる判断が、「動く」「止まる」「曲がる」「つかむ」といった現実の動作につながります。
つまりフィジカルAIは、AIだけを指すというより、AIによる認識や判断と、現実世界で動く機械が結びついた仕組みとして捉えると分かりやすくなります。
「頭脳」と「身体」がつながると何が変わる?
ロボットに身体があっても、周囲の状況を判断できなければ、基本的には設定された動きを繰り返します。
反対に、高性能なAIがあっても、現実世界に働きかける機械がなければ、その判断だけで荷物を運んだりドアを開けたりすることはできません。
この二つがつながるところにフィジカルAIのおもしろさがあります。
カメラやセンサーが周囲を見る。AIが「目の前に障害物がある」「この箱を持ち上げる必要がある」と判断する。その結果を受けて、車輪やアームなどが動く。そして動いたあとに、再び周囲の状態を確認します。
見る→考える→動く→また見る。
この繰り返しによって、機械が現実世界の変化に合わせながら行動できるようになります。
これまでのAIやロボットとは何が違う?
AIもロボットも以前から存在しています。それでもフィジカルAIという言葉が使われるようになったのは、AIの認識・判断能力とロボティクスの組み合わせが進み、機械がより柔軟に現実世界へ対応できるようになってきたからです。
生成AIとの大きな違いは「出力先」
生成AIとフィジカルAIを比べるときは、AIが考えた結果がどこへ向かうのかを見ると違いが分かりやすくなります。
生成AIに「猫のイラストを作って」と頼めば画像が生成されます。「この文章を要約して」と頼めば文章が返ってきます。
フィジカルAIでは、その出力が機械の動作につながります。
「箱がこの位置にある」と認識したらロボットアームをそこまで動かす。「前に人がいる」と判断したら車両を止める。「通路がふさがっている」と分かれば別のルートを選ぶ、といった具合です。
生成AIが情報を生み出すAIだとすれば、フィジカルAIは判断を現実世界の行動につなげるAIと考えると違いをつかみやすくなります。
従来のロボットは決められた仕事が得意
工場では、フィジカルAIという言葉が登場するずっと前から産業用ロボットが活躍してきました。
決められた場所から部品を取り、決められた場所へ置く。同じ場所を溶接する。同じ工程を高速で繰り返す。こうした作業では従来型のロボットが非常に高い能力を発揮します。
ただし、前提となる環境が変わると話が変わります。
いつも同じ場所にあるはずの部品が少しずれている。荷物の大きさや向きが毎回違う。人や別の機械が近くを移動している。こうした変化へ対応するには、周囲の状況を認識する能力が必要になります。
そこでAIが加わります。
カメラなどから得た情報をもとに状況を認識し、その場に合わせて動作を変える。**「決められた通り正確に動く」だけでなく、「今どうなっているかを見て動く」**方向へロボットの能力が広がっているわけです。
見る・考える・動くまでに何が起きているのか
人が床に落ちている物を拾うとき、「目で見る」「位置を判断する」「手を伸ばす」という動作をほとんど意識せず行っています。フィジカルAIでも、これに近い流れがあります。大きく分けると、認識・判断・行動の3段階です。
まずカメラやセンサーで現実世界を見る
AIが現実世界で動くには、まず周囲がどうなっているのかを知る必要があります。
その役割を担うのが、カメラや各種センサーです。
カメラなら物体や人、標識などを映像として捉えられます。LiDARはレーザー光を使って周囲の物体までの距離や形状を把握するために使われます。ロボットアームでは、物に触れたときの力を検知するセンサーなども利用されます。
人間の目や触覚に近い役割を、さまざまな機器が分担しているイメージです。
重要なのは、単に映像を撮影するだけではありません。
「そこに箱がある」「人が近づいている」「壁までこのくらいの距離がある」といった、行動するために必要な情報へ変えることがフィジカルAIにつながります。
AIが「次にどうするか」を判断する
周囲の状態が分かったら、次はAIが行動を決めます。
倉庫を移動するロボットなら、目的地へ向かう途中に人が現れたとき、そのまま進むのか、止まるのか、別の方向から回り込むのかを判断する必要があります。
ロボットアームなら、カメラで認識した物体の位置や向きをもとに、どこへアームを伸ばし、どの角度からつかむのかを決めます。
ここで重要になるのが、現実世界は毎回まったく同じ状態ではないということです。
物の位置が数センチ違ったり、人が突然動いたり、障害物が増えたりします。あらゆる状況について事前に動作を一つずつ決めるのではなく、そのとき得られた情報から次の行動を選ぶことが、フィジカルAIの大きな特徴です。
判断した結果を機械の動きに変える
AIが判断しただけでは、現実世界ではまだ何も起こりません。
判断した結果を制御システムへ送り、モーターや車輪、ロボットアームなどを動かすことで、初めて現実の行動になります。
そして一度動いたら終わりではありません。
ロボットが少し進めば周囲との距離は変わります。アームを伸ばせば対象物との位置関係も変わります。その新しい状態をカメラやセンサーが捉え、AIが再び判断します。
見る → 考える → 動く → 状況が変わる → また見る。
このループを繰り返しながら現実世界に対応していくことが、フィジカルAIの仕組みを理解するうえで重要なポイントです。
決められた動きだけではなく、状況に合わせて動ける
フィジカルAIの強みが見えやすいのは、毎回まったく同じ状況にならない場所です。人や物が動き、置かれている物の位置や形も変わる。そんな現実世界の変化を捉えながら行動できれば、これまで機械化しにくかった作業にもロボットを使える可能性が広がります。
変化する場所で動けることが大きな強み
従来の自動化では、機械が動きやすいように周囲の環境を整える方法がよく使われてきました。
部品を必ず同じ位置へ置く。ロボットが動く範囲へ人が入らないようにする。荷物が流れるルートを固定する。環境を一定にすることで、決められた動作を高速かつ正確に繰り返せます。
フィジカルAIでは、少し違った方向から自動化を考えられます。
たとえば、箱の位置が少しずれていればカメラで位置を確認してアームの動きを調整する。移動中に人が現れれば速度を落とす。通路に障害物があれば、それを避けられるルートを探す。
環境を機械に合わせるだけでなく、機械の側が環境に合わせて動く。
これができるようになると、工場のように整えられた場所だけでなく、倉庫、店舗、道路など、人や物が動き続ける場所にも活用範囲を広げやすくなります。
一つひとつの動作を細かく指定しなくてもよくなる
従来型の自動化では、「ここまで移動する」「この角度までアームを曲げる」「この位置で物を離す」といった動作をあらかじめ設定して動かす方法が一般的です。
決められた作業を繰り返すなら、この方法は非常に効率的です。
一方、現実世界で起こり得るすべての変化について、事前に動きを用意するのは簡単ではありません。
フィジカルAIでは、周囲を認識して、その状態に応じた行動を選べるようにします。これによって、すべての動きを一つひとつ固定するのではなく、ある程度の変化を機械自身が吸収できるようになります。
ここで分かりやすいのが、「自動」と「自律」の違いです。
決められた手順を機械が行うのが自動化だとすれば、周囲の状況を見ながら行動を調整するのが自律化です。フィジカルAIは、これまでのオートメーションを、より柔軟な自律化へ広げる技術として見ることもできます。
それでも人間のように何でもできるわけではない
周囲を見て、自分で判断して動く。ここだけ聞くと、人間のように自由に仕事ができるロボットを想像したくなります。しかし、現実世界を相手にするからこその難しさもあります。フィジカルAIは万能なロボットを意味する言葉ではありません。
現実世界には想定外が多い
デジタル空間でAIが間違った文章を生成した場合と、動いている機械が判断を間違えた場合では、起こり得る問題が違います。
ロボットアームが対象物の位置を間違えれば、商品を落とすかもしれません。移動ロボットが人の位置を正しく把握できなければ、接触する可能性があります。自動運転なら、さらに高い安全性が求められます。
しかも現実世界の条件は一定ではありません。
強い日差しでカメラが見えにくくなる。床が濡れている。いつもと違う形の荷物が置かれている。人が予想外の方向から近づいてくる。こうした変化のすべてに対応する必要があります。
そのためフィジカルAIでは、AIの性能だけを高めればいいわけではありません。
センサー、機械制御、安全装置、非常停止の仕組みなどを組み合わせ、AIが判断を誤る可能性も含めて安全を考えることが欠かせません。
「AIなら勝手に学んで何でもできる」わけではない
AIを搭載したロボットだからといって、初めて見る場所へ置けば、その日から人間と同じように働けるわけではありません。
ロボットに動作を身につけさせるには、学習に使うデータやシミュレーション、実際の環境での検証などが必要になります。
特にロボットの場合、学習のために現実世界で何万回も失敗させるのは現実的ではありません。物を壊したり、機械そのものが破損したりする可能性があるからです。
そこで、コンピューター上に再現した仮想環境でロボットを動かし、さまざまな状況を経験させる方法も使われています。仮想空間なら、失敗を繰り返しながら大量のパターンを試せます。
フィジカルAIの進歩を見るときは、華やかなデモだけでなく、どんな環境で、どこまで安定して動けるのかを見ることも大切です。
工場・物流ではすでにこんな使われ方が
フィジカルAIという言葉だけを見ると未来の技術のようですが、その考え方につながる技術はすでに工場や物流の現場で使われています。特に分かりやすいのが、カメラで物を認識するロボットと、自分で周囲を確認しながら移動する搬送ロボットです。
工場では「決められた位置」以外にも対応する
工場のロボットアームを想像すると、同じ部品を同じ場所から取り続ける姿が思い浮かぶかもしれません。
そこにAIによる画像認識を組み合わせると、できることが広がります。
たとえば箱の中に部品がバラバラに入っていても、カメラで一つひとつの位置や向きを認識し、つかめそうな場所を判断してアームを動かすといった使い方です。
商品の外観をカメラで確認して異常を見つける検品にもAIが使われています。認識した結果をロボットと連携させれば、問題のある商品だけを別の場所へ移すといった動作にもつなげられます。
ただし、すべてをフィジカルAIへ置き換える必要があるわけではありません。
毎回同じ動作で済む仕事なら、従来型の産業用ロボットの方がシンプルで効率的な場合もあります。変化への対応が必要な場所ほど、AIとロボティクスを組み合わせる意味が大きくなると考えると分かりやすいでしょう。
物流倉庫では周囲を見ながら移動する
物流倉庫では、荷物や棚を運ぶロボットが活躍しています。
ここで分かりやすい例が、AMR(Autonomous Mobile Robot:自律走行搬送ロボット)です。
あらかじめ固定された経路だけを走るのではなく、センサーなどで周囲の状態を確認しながら移動します。進行方向に人や荷物があれば停止したり、別の経路を選んだりできるものもあります。
倉庫は、同じ場所でも状況が刻々と変わります。
人が歩き、別のロボットが移動し、荷物が置かれたりなくなったりします。こうした環境では、周囲の変化を認識しながら動けることが大きな意味を持ちます。
さらに、移動するロボットと商品を認識してつかむロボットアームなどを組み合わせれば、搬送だけでなくピッキングまで自動化できる範囲が広がります。
周囲を見る。目的地や対象物を判断する。そして実際に動く。
工場や物流は、フィジカルAIの「認識・判断・行動」が実際の仕事へどうつながるのかをイメージしやすい場所です。
自動運転やサービスロボットにも広がっていく
フィジカルAIの活躍場所は工場や物流倉庫だけではありません。道路を走る車や、人と同じ空間で働くサービスロボットにも共通する仕組みがあります。特に自動運転は、「見る・考える・動く」というフィジカルAIの流れを身近にイメージしやすい例です。
自動運転はフィジカルAIを理解しやすい例
車を運転するとき、人は周囲を見ながら絶えず判断しています。
前を走る車との距離を見る。信号や標識を確認する。歩行者や自転車を見つける。カーブに合わせてハンドルを切り、必要ならブレーキを踏む。
自動運転でも、基本的にはこれに近い流れが必要になります。
カメラや各種センサーから周囲の情報を取得し、車線、車両、歩行者、障害物などを認識します。その情報をもとに、進むのか、曲がるのか、速度を落とすのか、停止するのかを判断し、ステアリングやアクセル、ブレーキの制御につなげます。
しかも道路では状況が次々に変わります。
前の車が減速するかもしれません。歩行者が横断するかもしれません。駐車車両によって車線がふさがれていることもあります。
あらかじめ決められた動きを再生するだけでは対応できません。周囲の変化を捉え、その都度判断し、実際の車両を動かす必要があります。
認識→判断→行動をリアルタイムで繰り返す。
自動運転を見ると、AIがデジタル情報を処理するだけでなく、現実世界で動くことの意味が分かりやすくなります。
人の近くで働くロボットへ
もっと身近なところにも、現実世界を認識しながら動くロボットは増えています。
飲食店で料理を運ぶ配膳ロボット、施設内を移動する案内ロボット、床を走りながら清掃するロボットなどです。
こうしたロボットが人のいる場所で動くには、単に決められたルートを正確に進むだけでは足りません。人が前を横切ったら止まる、障害物があれば避けるといった対応が必要です。
さらに開発が進んでいるのが、人間に近い身体を持つヒューマノイドです。
腕や脚を使って移動や作業ができれば、人間向けに作られた工場や倉庫、建物などで、そのまま働ける可能性があります。
NVIDIAなども、ロボットが周囲を認識し、判断して行動するためのAIやシミュレーション環境の開発を進めています。
もちろん、人間と同じように何でもこなせるロボットがすぐ一般化するという話ではありません。
それでも、AIの能力が文章や画像の生成だけではなく、現実世界で行動する機械へ広がっていることは、フィジカルAIを考えるうえで大きな変化です。
フィジカルAIを見るときに押さえておきたい3つのポイント
フィジカルAIという言葉には、AI、ロボティクス、センサー、自動運転など多くの技術が含まれます。すべてを細かく理解しなくても、「認識・判断・行動」「自動と自律」「現実世界との接点」という3つの視点を持っておけば、ニュースや新しいロボットを見るときにも全体像をつかみやすくなります。
AI単体ではなく「認識・判断・行動」で見る
フィジカルAIは、AIモデルだけを見ても全体像が分かりません。
現実世界を捉えるカメラやセンサーがあり、その情報を処理して行動を決めるAIがあり、さらに判断を実際の動作へ変えるロボットや機械があります。
この3つがつながって初めて、
認識する → 判断する → 行動する
という流れが完成します。
新しいロボットや自動運転技術を見るときも、「どんなAIを使っているのか」だけでなく、何を見て、何を判断し、何を動かしているのかを見ると、その技術が何をしているのか理解しやすくなります。
「自動」と「自律」は少し違う
フィジカルAIを理解するときに、もう一つ分かりやすいのが「自動」と「自律」の違いです。
決められた条件と手順に沿って機械が動くことも自動化です。工場の生産ラインをはじめ、こうしたオートメーションは以前から広く使われています。
一方で、周囲の状況を認識し、その状態に応じて行動を変えられるようになると、機械はより自律的に動けるようになります。
もちろん、自動と自律の境界がすべて明確に分かれるわけではありません。
それでも、**「決められた動きを繰り返しているのか」「周囲を見ながら動きを変えているのか」**という視点を持つと、従来のオートメーションとフィジカルAIの違いが見えやすくなります。
AIは画面の中から現実世界へ広がっている
生成AIによって、AIは一気に身近な存在になりました。
文章を書く。画像を作る。質問に答える。プログラムを作る。こうした使い方では、AIの能力は主に画面の中で発揮されます。
フィジカルAIでは、その知能が現実世界へつながります。
荷物をつかむ。倉庫を移動する。車を走らせる。人を避ける。周囲の状況が変われば、それに合わせて次の行動を考える。
AIが「何を作れるか」だけではなく、**「現実世界で何ができるか」**へと使われ方が広がっているわけです。
フィジカルAIという言葉を初めて見たときは難しそうに感じるかもしれません。しかし基本にあるのはシンプルです。
AIが頭脳になり、ロボットや機械が身体になる。
その二つがつながり、現実世界を見ながら考えて動く。フィジカルAIは、AIが画面の外へ出ていく変化を理解するためのキーワードの一つです。
よくある質問:
Q. フィジカルAIと普通のロボットは何が違いますか?
A. 大きな違いは、周囲の状況を認識し、その情報をもとに行動を変えられる点です。従来型のロボットは決められた動作の繰り返しを得意としますが、フィジカルAIではカメラやセンサー、AIを組み合わせ、状況に応じて動きを調整します。Q. フィジカルAIと生成AIは別のものですか?
A. 完全に切り離されたものではありません。生成AIは文章や画像などを生み出す用途が中心ですが、フィジカルAIではAIの認識や判断をロボットや機械の動作につなげます。生成AIの技術がロボティクスに応用されるケースもあります。Q. フィジカルAIはすでに実用化されていますか?
A. 工場のロボット、物流倉庫の自律走行ロボット、自動運転など、フィジカルAIにつながる技術はすでに実用化されています。一方、人間のようにさまざまな仕事をこなす汎用ロボットはまだ開発途上です。現在使われているものと将来構想は分けて見ると分かりやすいでしょう。